Real-World Information Systems Lab
Real-World Information Systems Lab
研究室
News
メンバー
研究内容
研究業績
受賞
講義
アクセス
歩行者
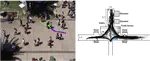
交通参加者の移動予測
人とロボット、自動運転車などの安全な共存のために、歩行者や電動キックボードなどの移動予測に関する研究をおこなっています。
川住 歩弥
,
丹野 壮一郎
,
只野 竣也
,
Hendrikus Hansen Witarsa
,
長沼 優輝
,
三井 貴裕
,
田村 雄介
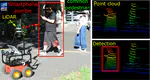
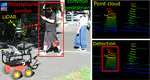
歩きスマホの検出
LiDARやカメラを用いて歩きスマホを検出する手法を研究しています。
川住 歩弥
,
只野 竣也
,
田村 雄介
人とロボットの安全な共存のためのカメラ映像を用いた歩きスマホ検出
人とロボットの安全な共存のためのカメラ映像を用いた歩きスマホ検出(SI2021)
川住 歩弥
,
田村 雄介
, 平田 泰久
人とロボットの安全な共存のためのカメラ映像を用いた歩きスマホ検出に関する研究
川住 歩弥
Smartphone Zombie Detection from LiDAR Point Cloud for Mobile Robot Safety
Jiaxu Wu,
Yusuke Tamura
, Yusheng Wang, Hanwool Woo, Alessandro Moro, Atsushi Yamashita, Hajime Asama
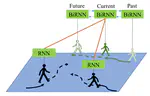
Pedestrian Trajectory Prediction Using BiRNN Encoder-Decoder Framework
Jiaxu Wu, Hanwool Woo,
Yusuke Tamura
, Alessandro Moro, Stefano Massaroli, Atsushi Yamashita, Hajime Asama
A Human-Friendly Robot Navigation Algorithm Using the Risk-RRT Approach
Wenzheng Chi, Hitoshi Kono,
Yusuke Tamura
, Atsushi Yamashita, Hajime Asama, Max Q.-H. Meng
動的環境下における歩行者流を利用した移動ロボットナビゲーション
熊原 渉, 増山 岳人,
田村 雄介
, 山下 淳, 淺間 一
局所経路情報と歩行者流情報を用いた移動ロボットナビゲーション手法
熊原 渉, 増山 岳人,
田村 雄介
, 山下 淳, 淺間 一
環境に応じた人間の移動予測に基づく移動ロボットの人物回避
田村 雄介
, 濱崎 峻資, 山下 淳, 淺間 一
«
»
引用
×