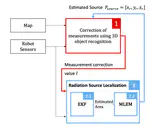
放射線源分布の推定

原子力施設の事故や、放射性物質を用いたテロ等の対応において、人間に対する被曝のリスクを抑えながら放射線源を特定することは非常に重要です。我々は、放射線検出器を搭載した移動ロボットが自律的に環境を探索することによって、放射線源の分布を推定する手法の構築に取り組んでいます。
原子力施設の事故や、放射性物質を用いたテロ等の対応において、人間に対する被曝のリスクを抑えながら放射線源を特定することは非常に重要です。我々は、放射線検出器を搭載した移動ロボットが自律的に環境を探索することによって、放射線源の分布を推定する手法の構築に取り組んでいます。